在储罐机械化清洗过程中,设备能否进入罐内只是第一步。真正影响清洗效果的,还有一个容易被忽略的问题:
设备进罐后,能覆盖需要清洗的区域吗?
储罐底部的油泥和沉积物并不一定均匀分布。不同位置的沉积情况、清洗难度以及罐内结构都可能存在差异。如果清洗设备的作业方向和范围受到限制,就可能出现部分区域已经清洗完成,而其他位置仍需要进一步处理的情况。因此,除了清洗设备本身的作业能力,清洗枪能否灵活调整方向,同样值得关注。
01 为什么容易有死角?
储罐内部并不是一个完全空旷、结构简单的空间。尤其对于一些中小型储罐,罐底油泥可能存在局部集中、沉积厚度不均等情况;部分储罐内部还存在浮盘支柱及其他结构件,对设备布置和清洗范围产生影响。
在这样的环境下,如果清洗枪只能按照相对固定的方向进行作业,就可能难以充分覆盖不同位置。特别是对于需要重点处理的局部沉积区域,单纯依靠固定方向持续清洗,未必能够满足实际需求。
如何让清洗枪根据罐内情况灵活调整作业方向,是减少清洗死角的重要环节。
02 360°转动,方向更灵活
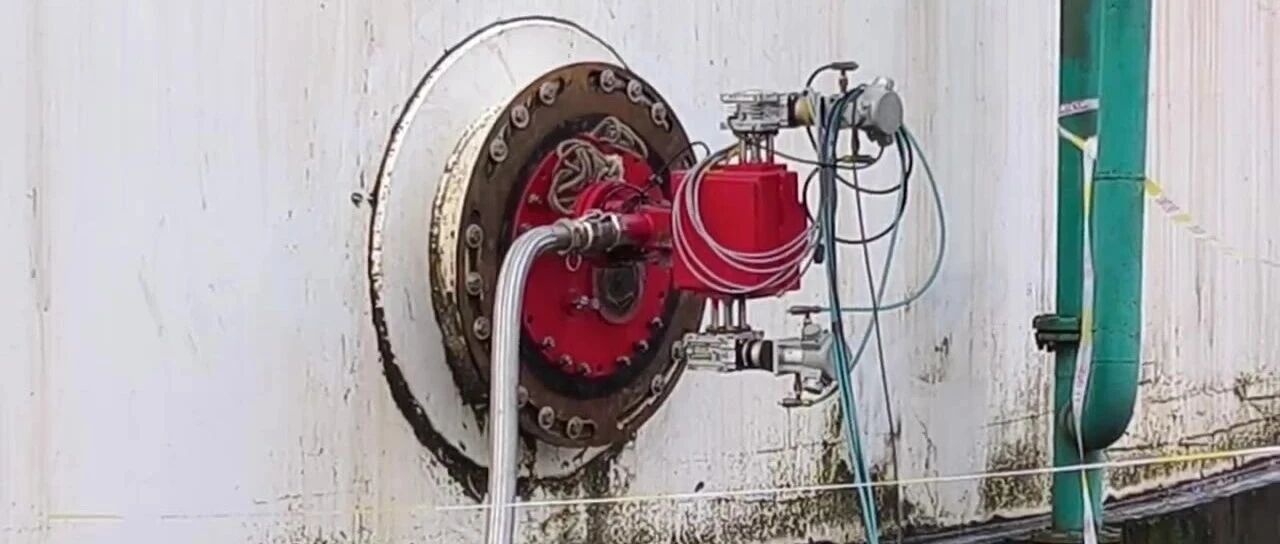
针对这一问题,德炜提供的机械化清洗设备采用了可360°转动的清洗枪枪头设计。
与作业方向受限的清洗方式相比,枪头能够进行360°转动,意味着清洗设备可以获得更灵活的方向调整空间。面对不同位置的油泥沉积,可以根据实际清洗需求调整枪头方向,让清洗作业覆盖更多区域。
这一设计的价值并不只是增加一个旋转功能,而是让清洗枪能够更好地适应储罐内部不同位置的清洗需求。
清洗方向更灵活,设备的作业覆盖范围也就有了更多调整空间。
03 看得见,才知道往哪洗
清洗枪能够调整方向,还需要知道应该朝哪里清洗。这也是为什么可视化功能对于机械化清洗具有重要意义。
通过摄像头观察罐内实际情况,操作人员可以了解油泥分布和当前清洗状态,再结合清洗枪的方向调整能力,对需要重点处理的区域开展针对性清洗。
整个过程为:
观察罐内情况 → 判断清洗位置 → 调整枪头方向 → 开展针对性清洗。
这样一来,清洗作业就不再完全依赖预设的固定方向,而是能够结合罐内实际情况进行调整。
可视化管“看哪里需要清洗”,枪头转动管“如何调整方向”。
两者结合,让机械化清洗更加具有针对性。
04 减少死角,还要考虑什么
对于储罐清洗而言,清洗枪的灵活性只是设备适配能力的一部分。实际项目中,还需要综合考虑:
储罐内部结构:不同罐型的内部构件不同,需要结合实际情况考虑设备布置和清洗范围。
油泥沉积情况:不同位置的沉积程度可能存在差异,需要根据现场情况确定重点处理区域。
设备布置方式:清洗枪从人孔进入后,需要结合现场条件安排设备位置和作业方向。
因此,减少清洗死角并不是单纯依靠某一个部件就能实现的,而是设备设计、现场布置和清洗工艺共同作用的结果。对于机械化清洗来说,真正有价值的设备设计,是能够根据实际工况灵活调整,而不是只能按照固定模式完成作业。
05 让清洗更贴近实际工况
从人孔进场,到摄像头可视化,再到清洗枪360°转动,1万m³以下储罐机械化清洗设备的设计思路,始终围绕一个核心:让设备更适合储罐内部的实际作业环境。
清洗枪能够灵活调整方向,配合可视化观察和定点清洗,有助于扩大作业覆盖范围,减少局部遗漏和清洗死角。当然,最终清洗效果仍然需要结合储罐类型、油泥状态、设备配置及具体施工方案综合判断。
设备的价值,不只是能够进入储罐,更在于进入之后,能够根据实际情况灵活开展作业。罐内油泥分布和清洗状态,在屏幕上是看得见的。